
06 · TK-101 · المشاريع
متحكم موضع محرك PID باستخدام ESP32
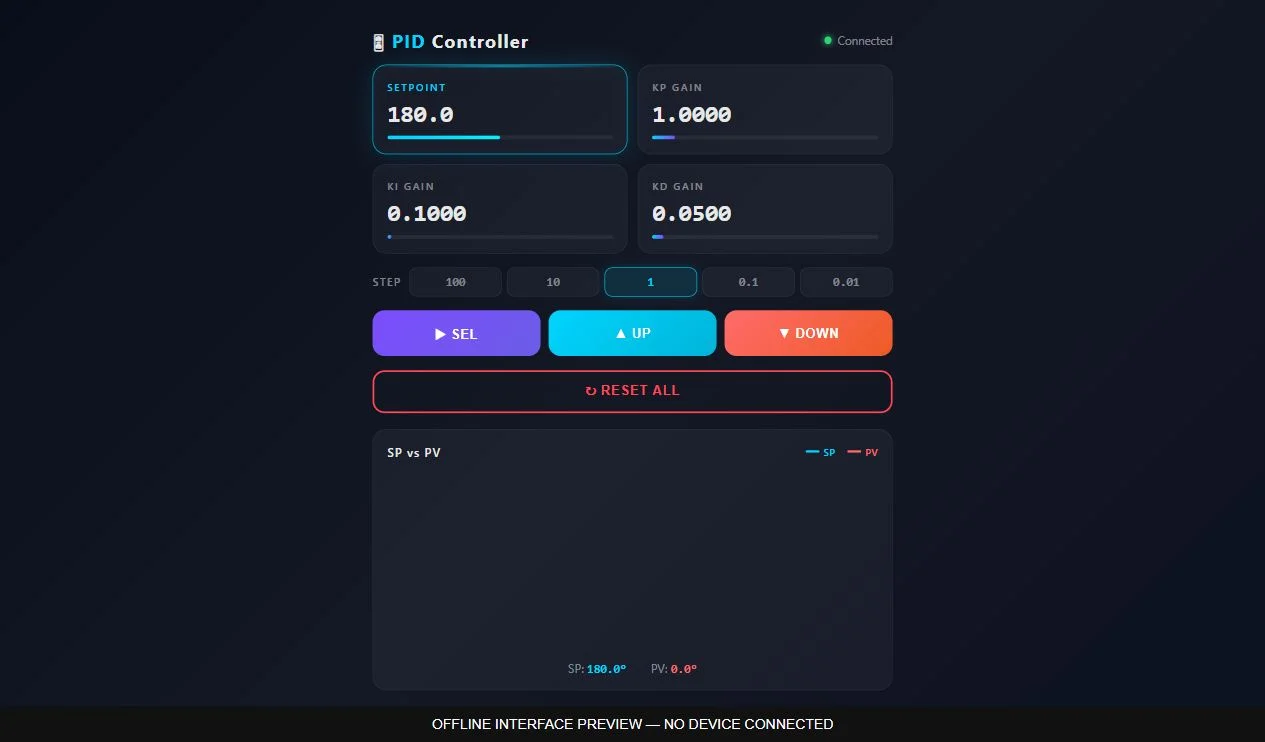
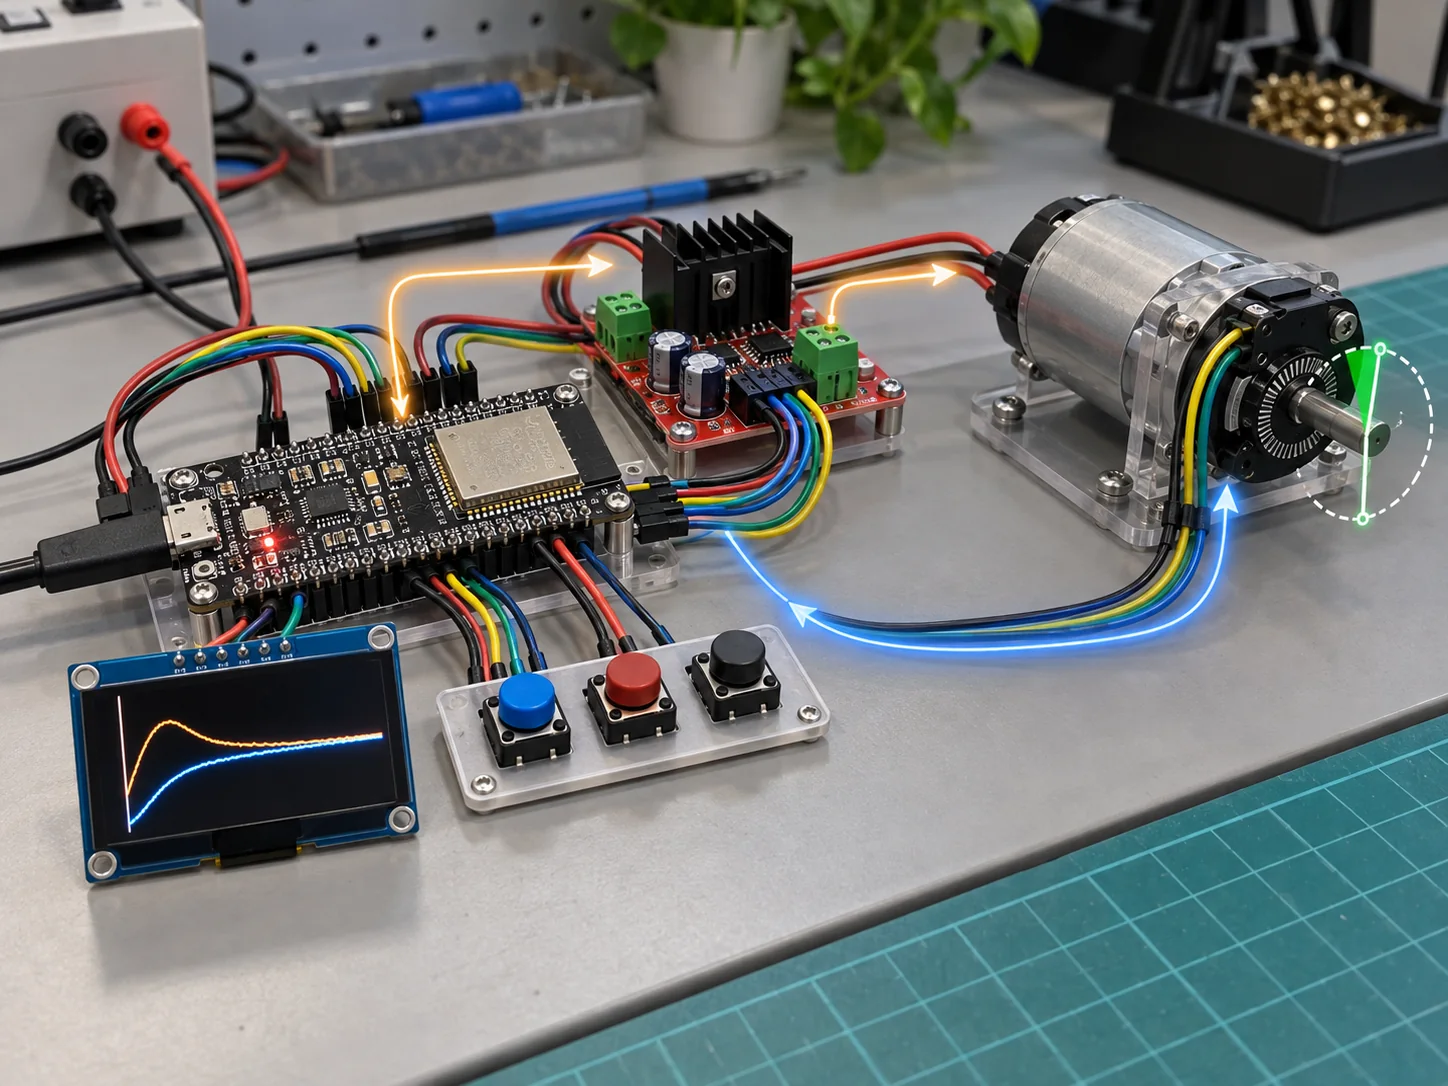
حلقة تحكم مغلقة لموضع محرك، تجمع إنكودر وPWM مع ضبط معاملات PID من أزرار وشاشة OLED أو واجهة ويب محلية.
الصور والواجهات
المشكلة
الوصول إلى زاوية مطلوبة يحتاج قياس الموضع الفعلي وتصحيح الخطأ باستمرار، مع وسيلة واضحة لتجربة معاملات المتحكم.
الحل وطريقة العمل
تلتقط المقاطعات نبضات إنكودر ثنائي القناة، وتحولها إلى زاوية. تحسب حلقة PID دورية خرج المحرك وتتحكم باتجاهه وقدرة PWM. يعرض OLED القيم والرسم، ويتيح خادم ESP32 المحلي قراءة البيانات وتعديل الضبط.
التنفيذ والتحديات
يتضمن التنفيذ ضبط نقطة الهدف وKp وKi وKd، تحديد تراكم التكامل، وإدارة ارتداد الأزرار والضغط المطول. التحدي هو تنسيق قراءة الإنكودر والتحكم وعرض البيانات؛ فترة الحلقة المعرفة في الكود 10 ms وليست قياساً مضموناً لزمن الاستجابة.
المهارات المكتسبة
التحكم بالتغذية الراجعة، ضبط PID، مقاطعات الإنكودر، قيادة المحركات بـ PWM، واجهات OLED ودمج واجهة ويب مع البرمجيات المضمّنة.