
06 · TK-101 · المشاريع
مختبر السيطرة التكيفية: MRAC بقاعدة MIT و PID ووضع الأقطاب في MATLAB
سلسلة تجارب في MATLAB و Simulink: سيطرة تكيفية بنموذج مرجعي (MRAC) مباشرة وغير مباشرة بقاعدة MIT، ثم متحكم PID ومقارنته بالحلقة المغلقة البسيطة، ثم تغذية راجعة للحالة بوضع الأقطاب مع تصحيح الكسب الثابت.
المشكلة
المتحكم التقليدي يُصمَّم على قيم معروفة للنظام، مثل الكسب والأقطاب. في الواقع هذه القيم تتغير مع الحمل والحرارة والتآكل، فيبتعد الأداء عن المطلوب. السيطرة التكيفية تعالج ذلك بأن يعدّل المتحكم معاملاته وهو يعمل.
الحل وطريقة العمل
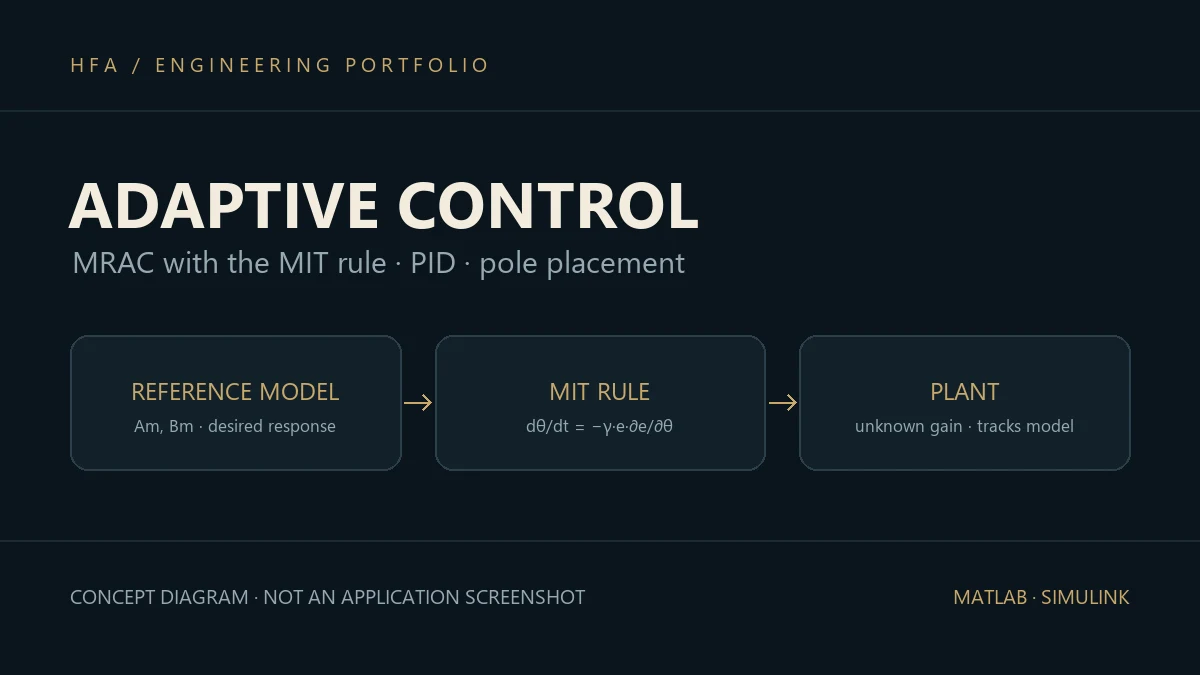
- MRAC مباشر بقاعدة MIT: نموذج مرجعي يحدد الاستجابة المطلوبة، والخطأ بين خرج النظام وخرج النموذج يعدّل كسب المتحكم وفق قاعدة MIT (
dθ/dt = −γ·e·∂e/∂θ) حتى يتبع النظامُ النموذجَ رغم أن كسبه مجهول. - MRAC غير مباشر: النظام ممثل بفضاء الحالة، وتُقدَّر معاملاته أثناء العمل ثم يُحسب منها قانون التحكم
u = k₁x + k₂r، بنموذج مرجعي مستقر (Amسالب وBm = −1/Am). - PID: نظام من الدرجة الثانية
G = 1/(s² + 2s + 3)، تُقارن استجابته للخطوة في حلقة مغلقة بسيطة ثم معpid(Kp, Ki, Kd)، لدراسة أثر كل كسب على التجاوز وزمن الاستقرار والخطأ الدائم. - وضع الأقطاب: فحص قابلية التحكم بـ
rank(ctrb(A, B))، ثمplaceلنقل الأقطاب إلى−0.5و−1.5، وكسب أماميkr = 1/dcgainليصل الخرج إلى القيمة المطلوبة دون خطأ دائم.
التنفيذ والتحديات
النماذج مبنية في Simulink بكتل فضاء الحالة، والحسابات بملفات MATLAB، وكُتبت التقارير بالإنجليزية. أهم ما ظهر في التجربة غير المباشرة أن اختيار الكسب يحدد النتيجة: بقيمة ابتدائية k₂ = −1 بقي النظام قريباً من سلوكه الأصلي، وبـ −0.1 أجبره التكيف على تتبع النموذج. ومع أقطاب غير مستقرة في النظام يبتعد الخرج عن النموذج كما تتوقع النظرية. هذه تجارب محاكاة في مختبر جامعي.
المهارات المكتسبة
السيطرة التكيفية MRAC بنوعيها، قاعدة MIT، تصميم PID وضبطه، تمثيل فضاء الحالة، قابلية التحكم ووضع الأقطاب، والنمذجة في Simulink.